
Sep 03, 2026
CAZN | एम8-बी कोड कनेक्टर
स्वायत्त नेविगेशन और फसल स्थानीयकरण से लेकर दृश्य पहचान, एआई-आधारित परिपक्वता का पता लगाने, रोबोटिक-आर्म पोजिशनिंग, लचीली पकड़, क्षति-मुक्त संग्रह और स्वायत्त परिवहन तक, फल और सब्जी कटाई वाले रोबोटों को एक पूर्ण बंद-लूप ऑपरेटिंग सिस्टम की आवश्यकता होती है। इन मशीनों को खुले बगीचों और आर्द्र ग्रीनहाउस में लगातार काम करना चाहिए, जहां धूल, ओस, फलों का रस, कंपन और असमान इलाके विद्युत कनेक्शन के लिए मांग की स्थिति पैदा करते हैं। CAZN औद्योगिक सर्कुलर कनेक्टर पूरे हार्वेस्टिंग रोबोट सिस्टम में अत्यधिक विश्वसनीय पावर और सिग्नल इंटरकनेक्शन समाधान प्रदान करते हैं, जिससे मांग वाले कृषि वातावरण में स्थिर और निरंतर संचालन सुनिश्चित करने में मदद मिलती है।
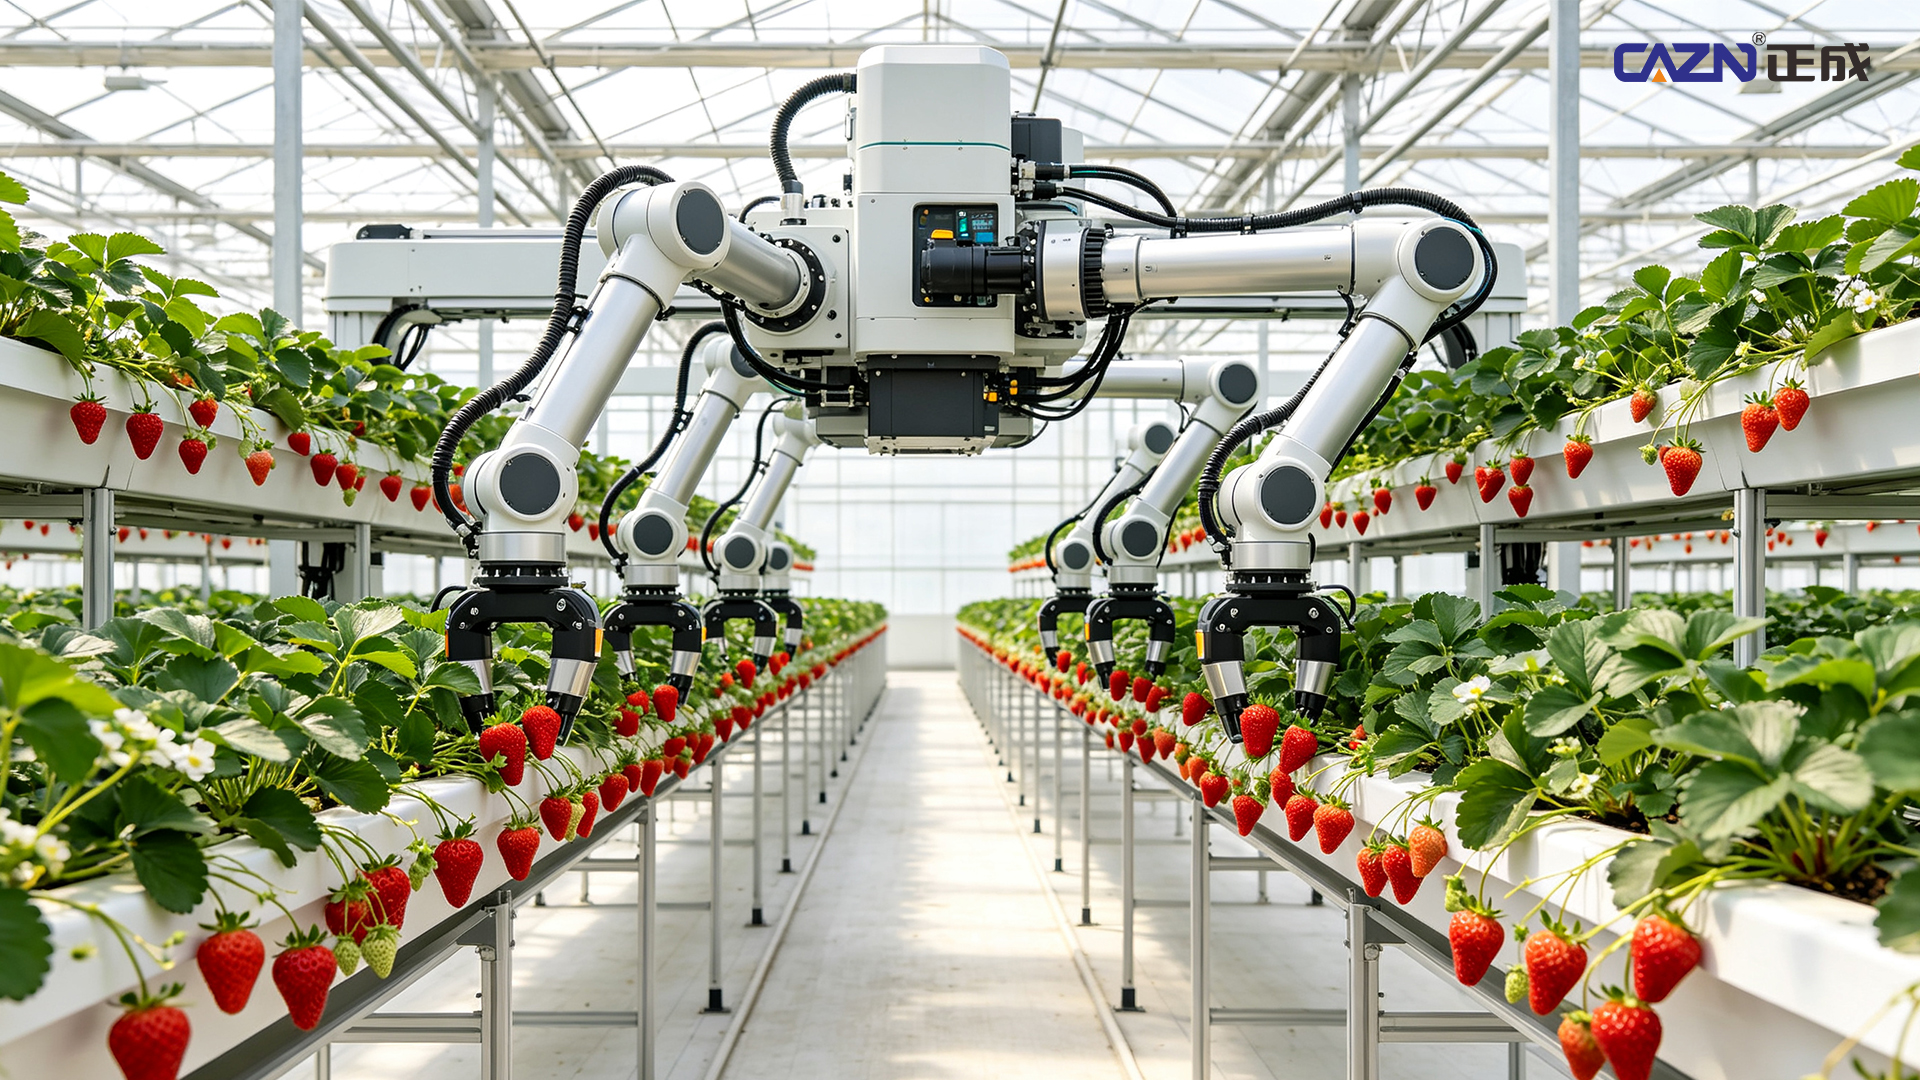
एक बगीचे की कटाई करने वाला रोबोट कई उप-प्रणालियों के बीच समन्वित संचालन पर निर्भर करता है, और प्रत्येक चरण विश्वसनीय कनेक्टर और विद्युत इंटरफेस पर निर्भर करता है।
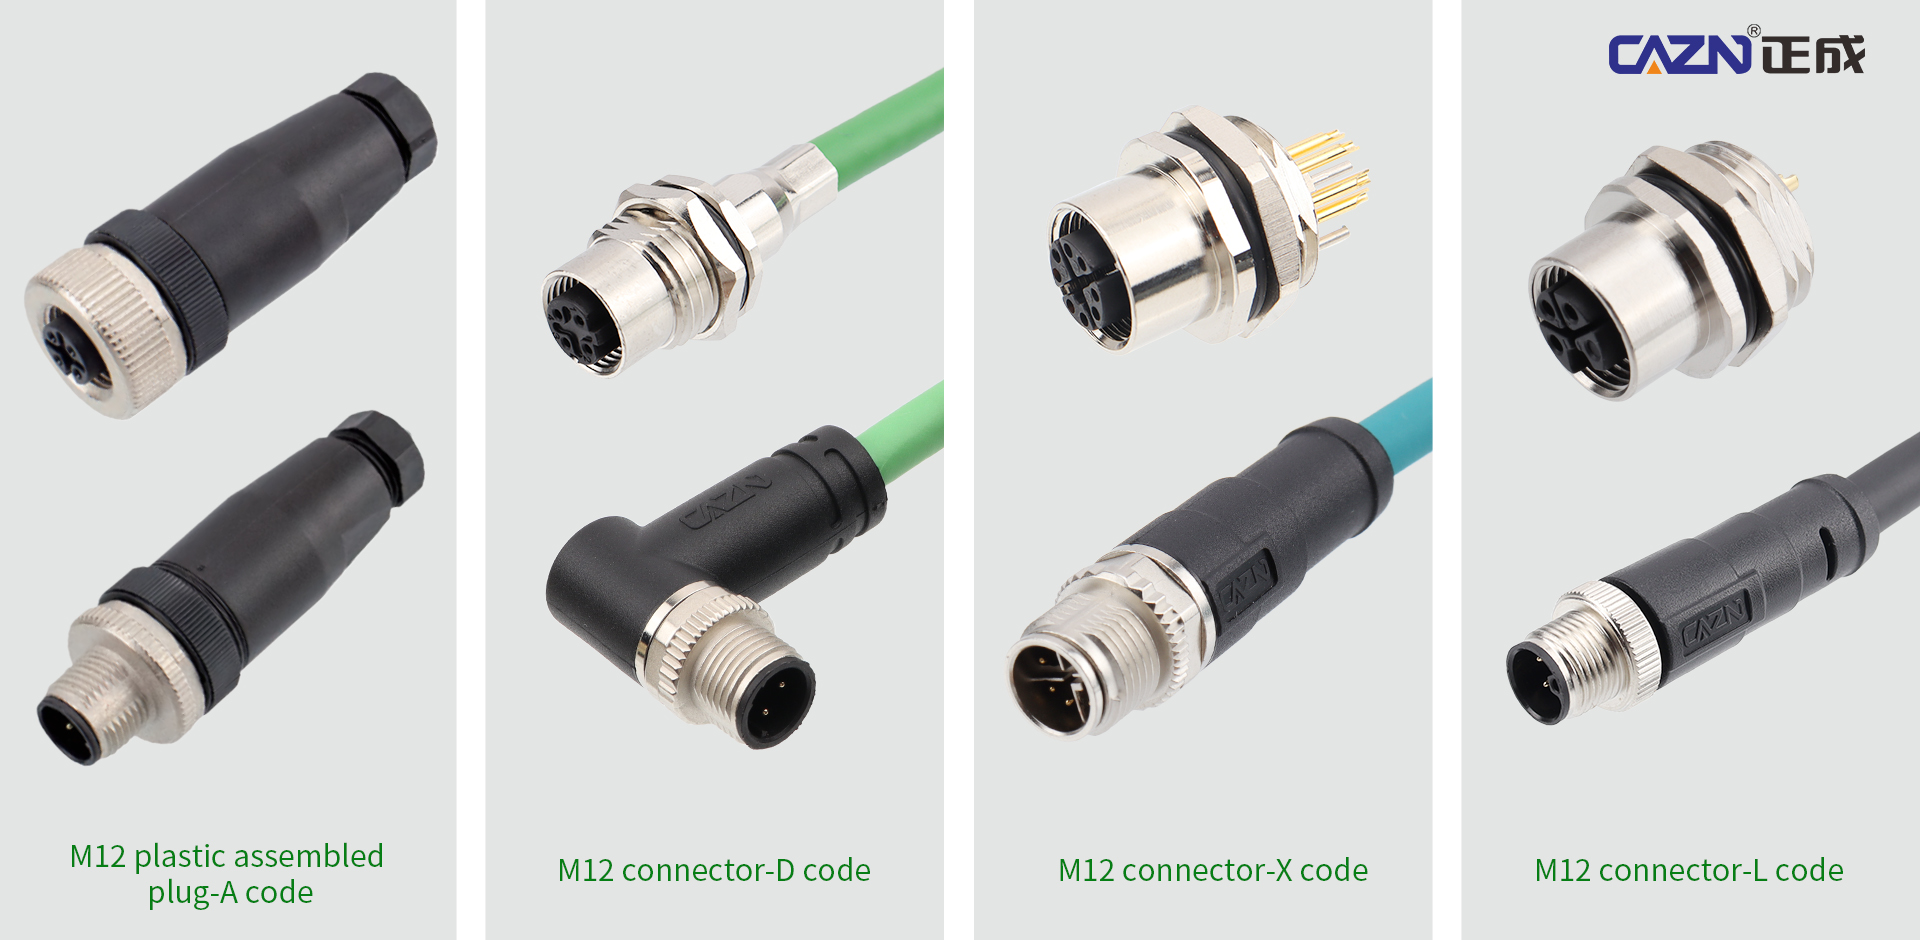
चेसिस नेविगेशन और पोजिशनिंग यूनिट को GNSS, LiDAR, IMU, एनकोडर और बाधा-परिहार सेंसर से वास्तविक समय सिग्नल प्राप्त करने की आवश्यकता होती है। EtherCAT का उपयोग सर्वो स्टीयरिंग पहियों के वास्तविक समय गति नियंत्रण के लिए किया जाता है। CAZN M12 सर्कुलर कनेक्टर ए, डी, एक्स और एल कोडिंग सहित कई कोडिंग कॉन्फ़िगरेशन को कवर करते हैं। ए-कोडेड कनेक्टर का उपयोग निकटता स्विच और एनालॉग या डिजिटल सेंसर सिग्नल के लिए किया जाता है; डी-कोडेड कनेक्टर EtherCAT औद्योगिक ईथरनेट संचार का समर्थन करते हैं; एल-कोडेड कनेक्टर चेसिस सर्वो सिस्टम के लिए उच्च-वर्तमान शक्ति को संभालते हैं। M8 लघु गोलाकार कनेक्टर का उपयोग कॉम्पैक्ट इन्फ्रारेड और फोटोइलेक्ट्रिक बाधा-बचाव सेंसर के लिए किया जा सकता है। थ्रेडेड लॉकिंग और IP67 सुरक्षा कीचड़, पानी के छींटों और निरंतर कंपन के तहत सुरक्षित कनेक्शन बनाए रखने में मदद करती है।
चेसिस नेविगेशन और पोजिशनिंग सबसिस्टम
घटक: स्टीयरिंग व्हील / ड्राइव मोटर्स, व्हील एनकोडर, LiDAR, IMU, GNSS पोजिशनिंग, बाधा-बचाव सेंसर, चेसिस नियंत्रक
M12 गोलाकार कनेक्टर - प्राथमिक इंटरफ़ेस
एम12 ए-कोडेड: निकटता स्विच, आईएमयू, एनकोडर, और विभिन्न डिजिटल/एनालॉग सेंसर सिग्नल
एम12 डी/एक्स-कोडेड: वास्तविक समय चेसिस सर्वो संचार के लिए औद्योगिक ईथरनेट जैसे ईथरकैट और प्रोफिनेट
एम12 एल-कोडेड: चेसिस सर्वो मोटर्स के लिए उच्च-वर्तमान बिजली आपूर्ति
M8 सर्कुलर कनेक्टर: छोटे पदचिह्न और IP67 सुरक्षा के साथ कॉम्पैक्ट फोटोइलेक्ट्रिक और इन्फ्रारेड बाधा-बचाव सेंसर
विद्युत संचार इंटरफेस: ईथरकैट, मोडबस-आरटीयू, कैन बस (कैनओपन), और आपातकालीन-स्टॉप सुरक्षा सर्किट
पावर इंटरफेस: 24 वी डीसी पावर सर्किट; उच्च-शक्ति अनुप्रयोग पावर-रेटेड एम12 या एम16 कनेक्टर का उपयोग कर सकते हैं, जबकि चार्जिंग पोर्ट आमतौर पर उच्च-वर्तमान वॉटरप्रूफ एविएशन कनेक्टर का उपयोग करते हैं
दृष्टि संवेदन और एआई पहचान कटाई करने वाले रोबोट की "आंखें और मस्तिष्क" के रूप में कार्य करते हैं। आरजीबी-डी डेप्थ कैमरे, एंड-ऑफ-आर्म कैमरे और सहायक लाइटिंग फलों की पहचान और एआई-आधारित परिपक्वता मूल्यांकन के लिए लगातार बगीचे की छवियां कैप्चर करते हैं। CAZN M12 X-कोडेड कनेक्टर गीगाबिट इमेज ट्रांसमिशन और PoE पावर डिलीवरी को सक्षम करते हुए GigE विजन अनुप्रयोगों का समर्थन करते हैं। उनका 360° परिरक्षण चेसिस मोटर्स द्वारा उत्पन्न विद्युत चुम्बकीय हस्तक्षेप को दबाने, स्थिर छवि संचरण को बनाए रखने और सिग्नल विरूपण के कारण फल-पहचान त्रुटियों के जोखिम को कम करने में मदद करता है।
विज़न सेंसिंग सबसिस्टम
कार्य: फसल दृश्य पहचान और एआई-आधारित परिपक्वता का पता लगाना
घटक: आरजीबी कैमरे, आरजीबी-डी गहराई कैमरे, वैश्विक-दृश्य / एंड-ऑफ-आर्म कैमरे, छवि अधिग्रहण कार्ड और प्रकाश व्यवस्था
कनेक्टर्स
एम12 एक्स-कोडेड: इमेज ट्रांसमिशन और पीओई पावर डिलीवरी के लिए गीगई विजन प्रोटोकॉल का उपयोग करने वाले गीगई औद्योगिक कैमरे
वाटरप्रूफ यूएसबी 3.0 कनेक्टर: कॉम्पैक्ट डेप्थ कैमरों के लिए बोर्ड-माउंट या केबल-प्रकार इंटरफेस
M8: सहायक प्रकाश व्यवस्था के लिए ट्रिगर सिग्नल
विद्युत इंटरफ़ेस: GigE विज़न, USB 3.0, PoE ईथरनेट, और कैमरा ट्रिगर I/O सिग्नल
रोबोटिक-आर्म मूवमेंट के दौरान, सर्वो जोड़, बल सेंसर और एनकोडर एक बंद-लूप गति-नियंत्रण प्रणाली बनाते हैं जिसके लिए कम-विलंबता संचार और विश्वसनीय बिजली वितरण की आवश्यकता होती है। CAZN M12 डी-कोडेड ईथरकैट कनेक्टर सिंक्रनाइज़ मल्टी-एक्सिस नियंत्रण का समर्थन करते हैं, जबकि ए-कोडेड कनेक्टर संयुक्त बल-प्रतिक्रिया सिग्नल एकत्र करते हैं। M16 पावर कनेक्टर सर्वो सिस्टम के लिए उच्च-वर्तमान पावर प्रदान करते हैं। उपकरण सुरक्षा आवश्यकताओं का समर्थन करने और सटीक रोबोटिक-आर्म ऑपरेशन को बनाए रखने के लिए आपातकालीन-स्टॉप सर्किट के लिए दोहरे चैनल सुरक्षा इंटरफेस का उपयोग किया जा सकता है।
रोबोटिक आर्म मोशन कंट्रोल
कार्य: रोबोटिक-हाथ की स्थिति और दृष्टिकोण
घटक: छह-अक्ष सहयोगी रोबोटिक भुजा, सर्वो मोटर्स, संयुक्त एनकोडर, बल सेंसर
एम12 डी-कोडेड ईथरकैट: रीयल-टाइम सर्वो बस संचार
एम12 ए-कोडेड: संयुक्त एनकोडर और बल-नियंत्रण सेंसर फीडबैक
उच्च-वर्तमान एम12/एम16 पावर कनेक्टर: सर्वो मोटर बिजली की आपूर्ति
सुरक्षा सर्किट: सुरक्षा रिले सर्किट के माध्यम से दोहरे चैनल आपातकालीन-स्टॉप सिग्नल इंटरफ़ेस
संचार प्रोटोकॉल: रोबोटिक आर्म और मुख्य नियंत्रक के बीच कम-विलंबता बंद-लूप संचार के लिए EtherCAT का व्यापक रूप से उपयोग किया जाता है
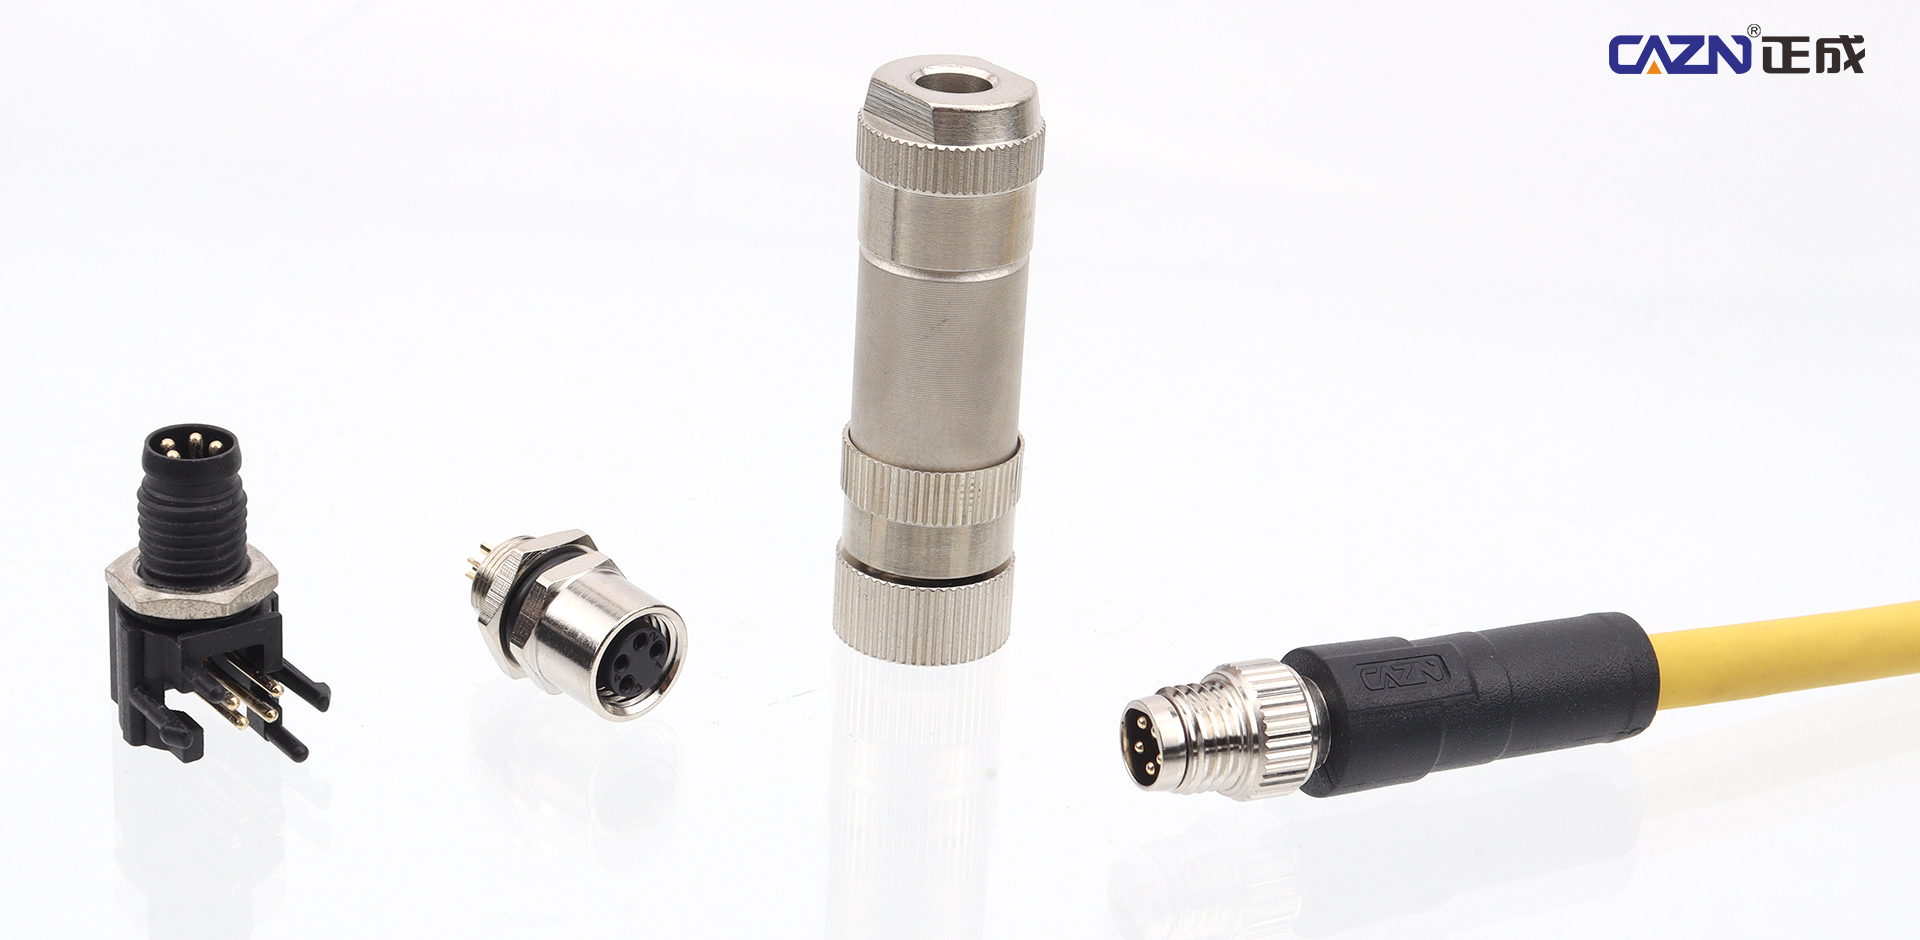
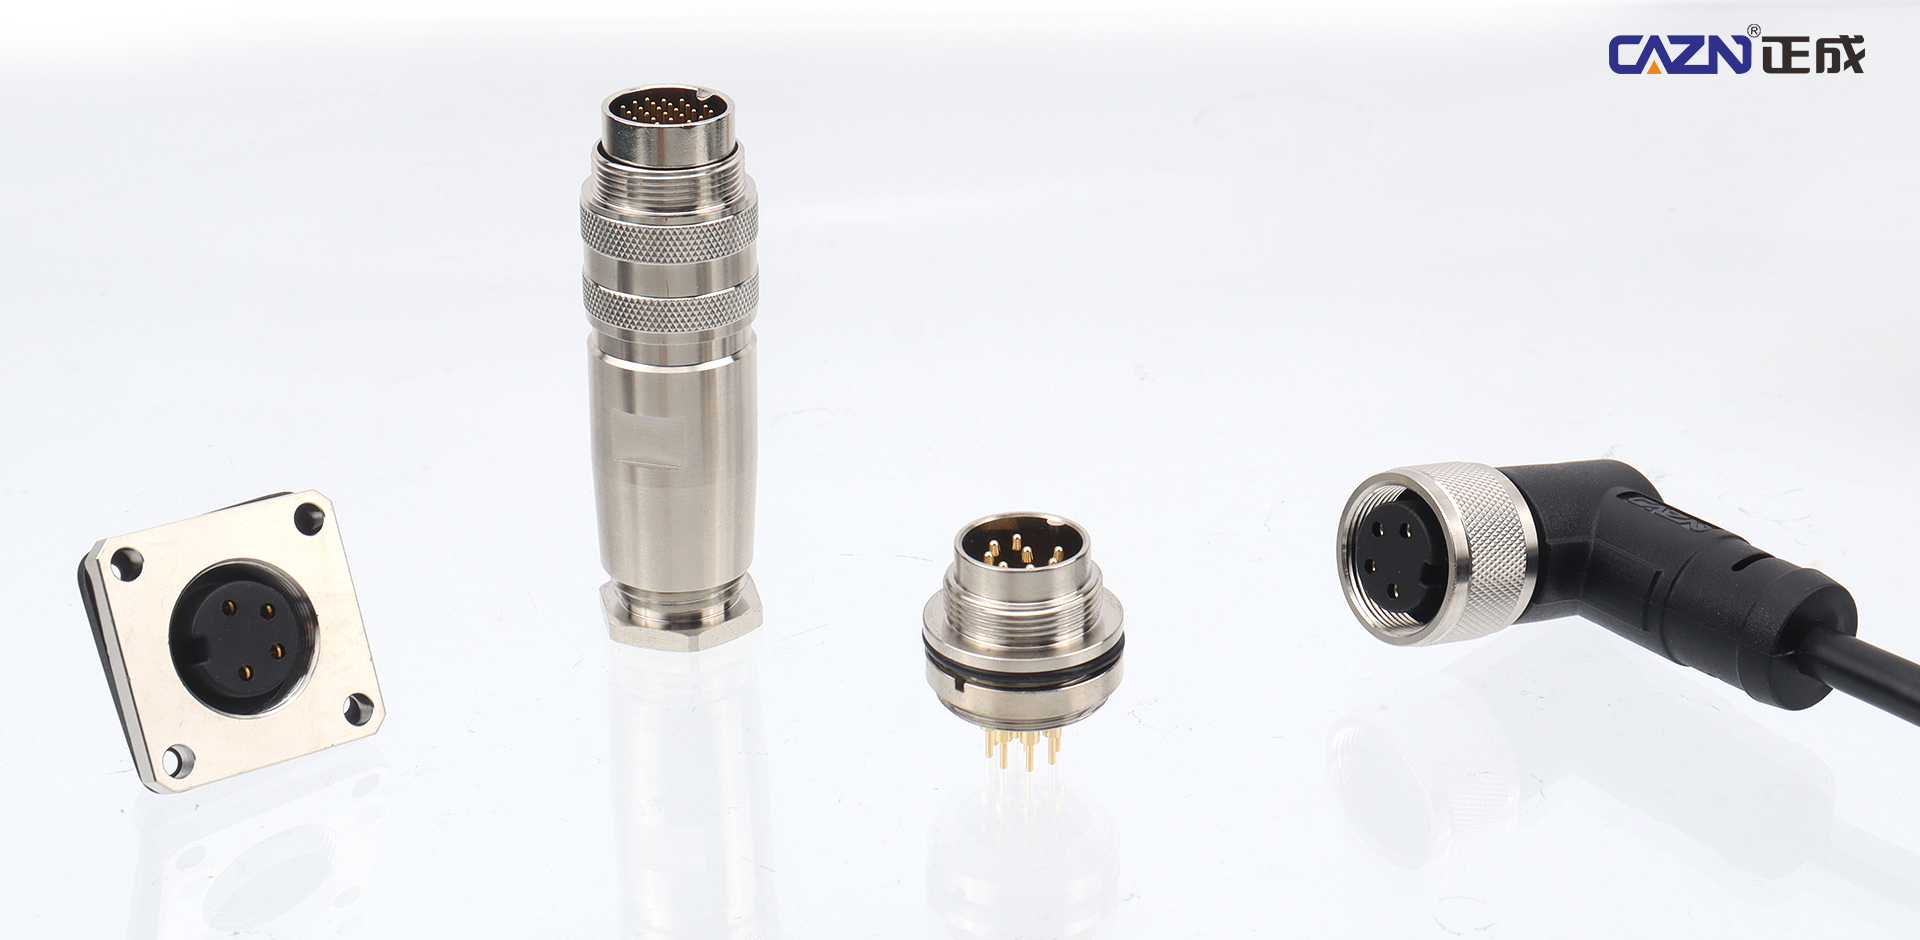
अंतिम प्रभावकारक सीधे फल के साथ संपर्क करता है और रोबोट के सबसे अधिक मांग वाले हिस्सों में से एक है। लचीले ग्रिपर, कटिंग मैकेनिज्म, प्रेशर सेंसर और लघु एंड-ऑफ-आर्म कैमरे को ओस, फलों के रस और धूल के संपर्क में रहते हुए सीमित स्थान के भीतर काम करना चाहिए। CAZN M5 लघु गोलाकार कनेक्टर और M8 कॉम्पैक्ट कनेक्टर सीमित अंत-प्रभावक स्थानों के लिए उपयुक्त एक छोटा फॉर्म फैक्टर प्रदान करते हैं। कॉम्पैक्ट लेआउट के लिए बोर्ड-माउंट एसएमडी समाधान भी उपलब्ध हैं। विद्युत-वायवीय हाइब्रिड कनेक्टर विद्युत सिग्नल ट्रांसमिशन और वायवीय टयूबिंग को एक कनेक्शन में एकीकृत कर सकते हैं, क्षति-मुक्त कटाई के लिए स्थिर प्रतिक्रिया को सक्षम करते हुए लचीली पकड़ और काटने के संचालन का समर्थन करते हैं।
एंड-ऑफ़-आर्म टूलींग
कार्य: लचीली पकड़/काटना, क्षति-मुक्त कटाई, और फलों का संग्रह
घटक: लचीले ग्रिपर, वायवीय कटिंग ब्लेड, सक्शन हार्वेस्टिंग हेड, प्रेशर सेंसर, लघु एंड-ऑफ-आर्म कैमरे
अंतिम प्रभावकारक ओस, फलों के रस और धूल के अत्यधिक संपर्क में होता है और इसलिए उसे उच्च स्तर की सुरक्षा की आवश्यकता होती है।
M8 कनेक्टर: लघु अंत-प्रभावक सेंसर, दबाव फिल्म सेंसर, और छोटे I/O ट्रिगर सिग्नल
एम12 ए-कोडेड: ग्रिपर सर्वो और वायवीय सोलनॉइड-वाल्व सिग्नल
वायवीय एकीकरण: विद्युत कनेक्शन और वायवीय टयूबिंग का संयोजन विद्युत-वायवीय हाइब्रिड कनेक्टर
इंटरफेस: डिजिटल I/O और एनालॉग दबाव-प्रतिक्रिया सिग्नल; कुछ कॉम्पैक्ट एंड इफ़ेक्टर्स स्थान-बाधित, बोर्ड-माउंट अनुप्रयोगों के लिए M5 लघु गोलाकार कनेक्टर का उपयोग कर सकते हैं
स्थानांतरण और संग्रहण प्रणाली
कन्वेयर बेल्ट, लिफ्टिंग मैकेनिज्म, फ्रूट-बिन पोजिशनिंग सेंसर और फलों के स्थानांतरण और संग्रह के लिए उपयोग किए जाने वाले अनलोडिंग एक्चुएटर्स फोटोइलेक्ट्रिक पोजिशनिंग सिग्नल और एक्चुएटर नियंत्रण के लिए CAZN M8/M12 ए-कोडेड कनेक्टर का उपयोग कर सकते हैं। ये इंटरफ़ेस स्वचालित फल स्थानांतरण और संग्रह का समर्थन करते हैं। मुख्य नियंत्रक और लिथियम बैटरी बीएमएस पावर-प्रबंधन प्रणाली मुख्य पावर इनपुट के लिए CAZN M23 उच्च-वर्तमान पावर कनेक्टर का उपयोग कर सकती है, साथ ही फील्ड कमीशनिंग और रखरखाव के लिए वॉटरप्रूफ यूएसबी और ईथरनेट इंटरफेस का भी उपयोग कर सकती है।
स्थानांतरण और संग्रहण प्रणाली
घटक: कन्वेयर बेल्ट, लिफ्टिंग मैकेनिज्म, फ्रूट-बिन पोजिशनिंग सेंसर, अनलोडिंग एक्चुएटर्स
एम8/एम12 ए-कोडेड: फोटोइलेक्ट्रिक पोजिशनिंग सेंसर और प्रॉक्सिमिटी स्विच
M12 पावर कनेक्टर: कन्वेयर मोटर बिजली की आपूर्ति
नियंत्रण: तंत्र नियंत्रण के लिए मोडबस या कैन बस
मुख्य नियंत्रक एवं विद्युत प्रबंधन
लंबे समय तक निरंतर संचालन के लिए, कृषि रोबोटों को मुख्य नियंत्रक, बैटरी प्रबंधन प्रणाली, बिजली वितरण बोर्ड और डीसी-डीसी मॉड्यूल में स्थिर कनेक्शन की आवश्यकता होती है।
संचार इंटरफेस में EtherCAT, CAN और RS485 (Modbus-RTU) शामिल हैं।
पावर कनेक्टर्स
लिथियम बैटरी बीएमएस: एम23 जैसे हाई-करंट वॉटरप्रूफ एविएशन कनेक्टर
आंतरिक निम्न-वोल्टेज शाखाएं: 24 वी बिजली वितरण के लिए एम 12 एल-कोडित कनेक्टर
कमीशनिंग इंटरफ़ेस: फ़ील्ड रखरखाव और समस्या निवारण के लिए वाटरप्रूफ यूएसबी और ईथरनेट कनेक्टर
विशिष्ट कटाई रोबोट अनुप्रयोग
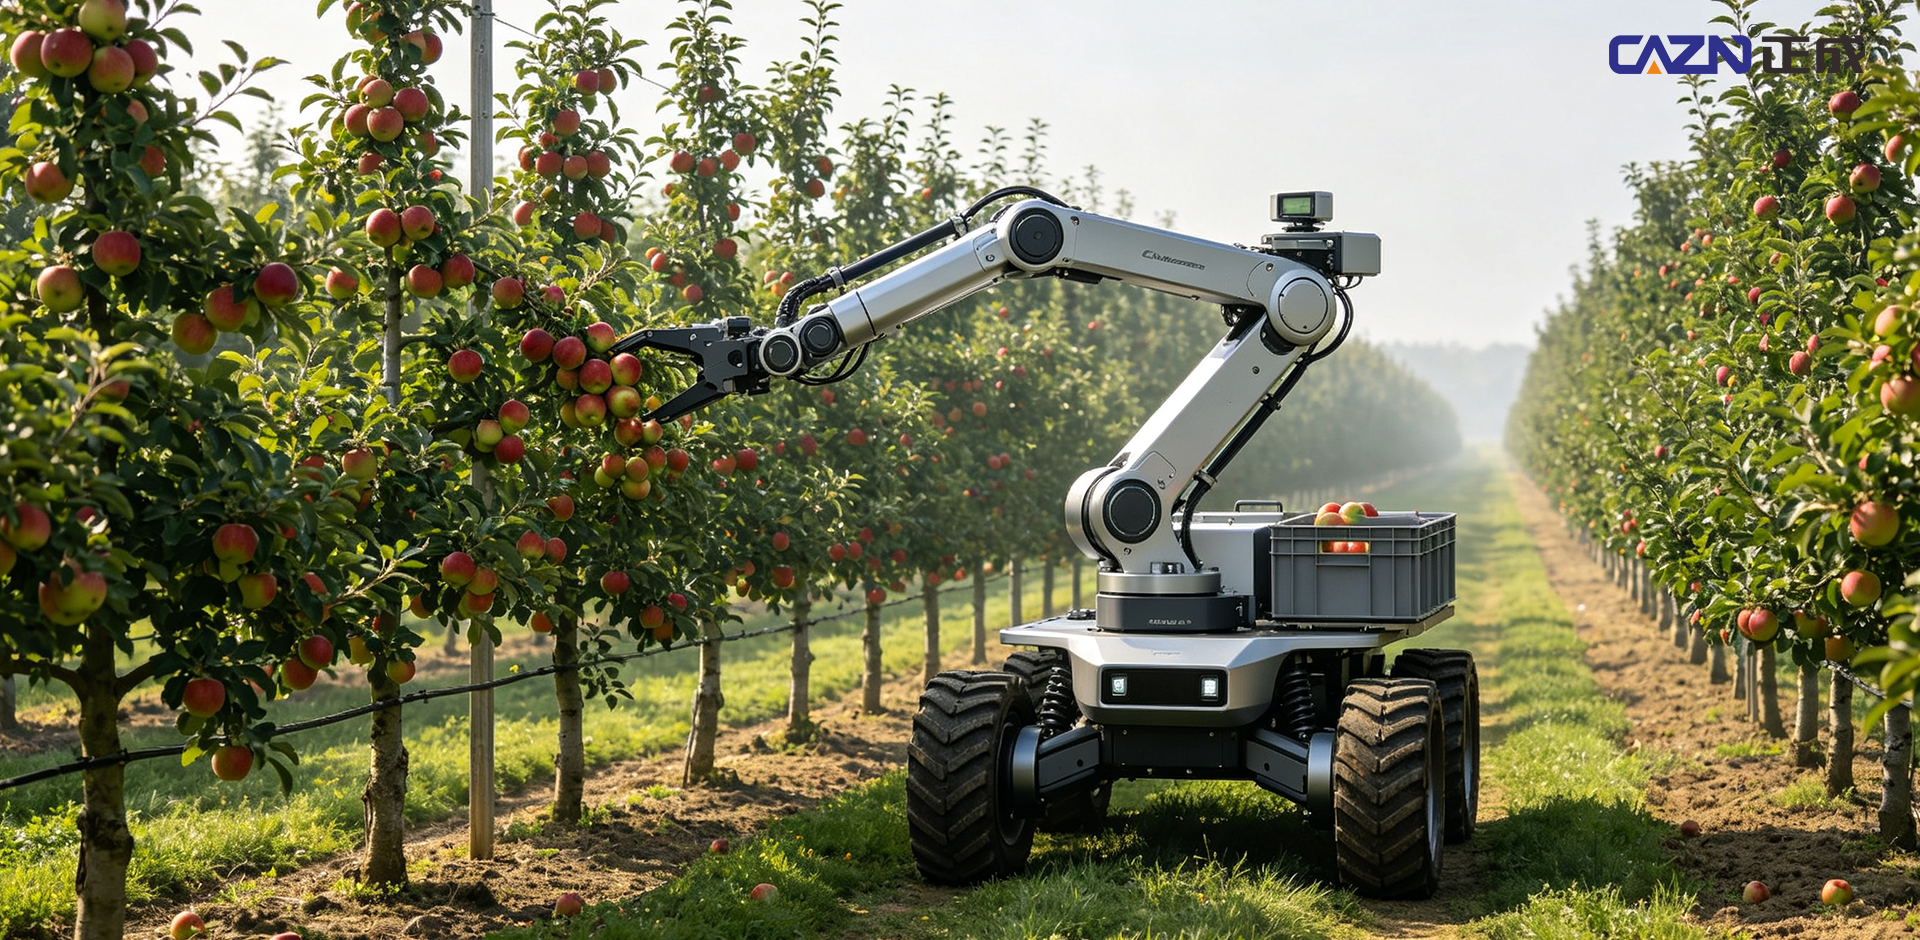
केस 1: हुआंगलिंग, शानक्सी में एप्पल हार्वेस्टिंग "ट्विन रोबोट"।
अनुप्रयोग: समन्वित संचालन और पूर्ण बंद-लूप वर्कफ़्लो के लिए कटाई रोबोट, परिवहन रोबोट और निरीक्षण रोबोट का उपयोग करके 500-म्यू मानकीकृत बौना सेब का बगीचा।
परिचालन प्रक्रिया: स्वायत्त चेसिस नेविगेशन → LiDAR और दृष्टि-आधारित सेब परिपक्वता पहचान → मल्टी-एक्सिस रोबोटिक-आर्म पोजिशनिंग → लचीली पकड़ और कटाई → स्वचालित फल-बिन संग्रह और परिवहन।
उपकरण चुनौतियाँ: खुली हवा वाले बगीचे की स्थिति में उपकरण कीचड़, पानी, कंपन और तेज़ धूप के संपर्क में आते हैं। EtherCAT संचार, औद्योगिक-कैमरा छवि ट्रांसमिशन, और सर्वो पावर लाइनें मोटरों के विद्युत चुम्बकीय हस्तक्षेप से प्रभावित हो सकती हैं। चेसिस, रोबोटिक आर्म्स और एंड इफ़ेक्टर्स सहित कई उप-प्रणालियों को भी कई उच्च-सुरक्षा परिपत्र कनेक्टर्स की आवश्यकता होती है।
इंटरकनेक्शन आवश्यकताएँ: एम12 डी-कोडेड ईथरकैट संचार कनेक्टर, एम12 एक्स-कोडेड गीगई विज़न कनेक्टर, एम12 एल-कोडेड सर्वो पावर कनेक्टर, और एंड-इफ़ेक्टर सेंसर के लिए एम8 कनेक्टर।
बाग का कंपन, ओस, धूल और पानी अपरिहार्य हैं। CAZN M12 सर्कुलर कनेक्टर मल्टी-रोबोट अनुप्रयोगों में स्थिर संचार का समर्थन करने के लिए IP67 सुरक्षा और 360° परिरक्षण को जोड़ते हैं, जिससे निरंतर सेब-कटाई कार्यों के दौरान संचार रुकावटों और पहचान त्रुटियों को कम करने में मदद मिलती है।
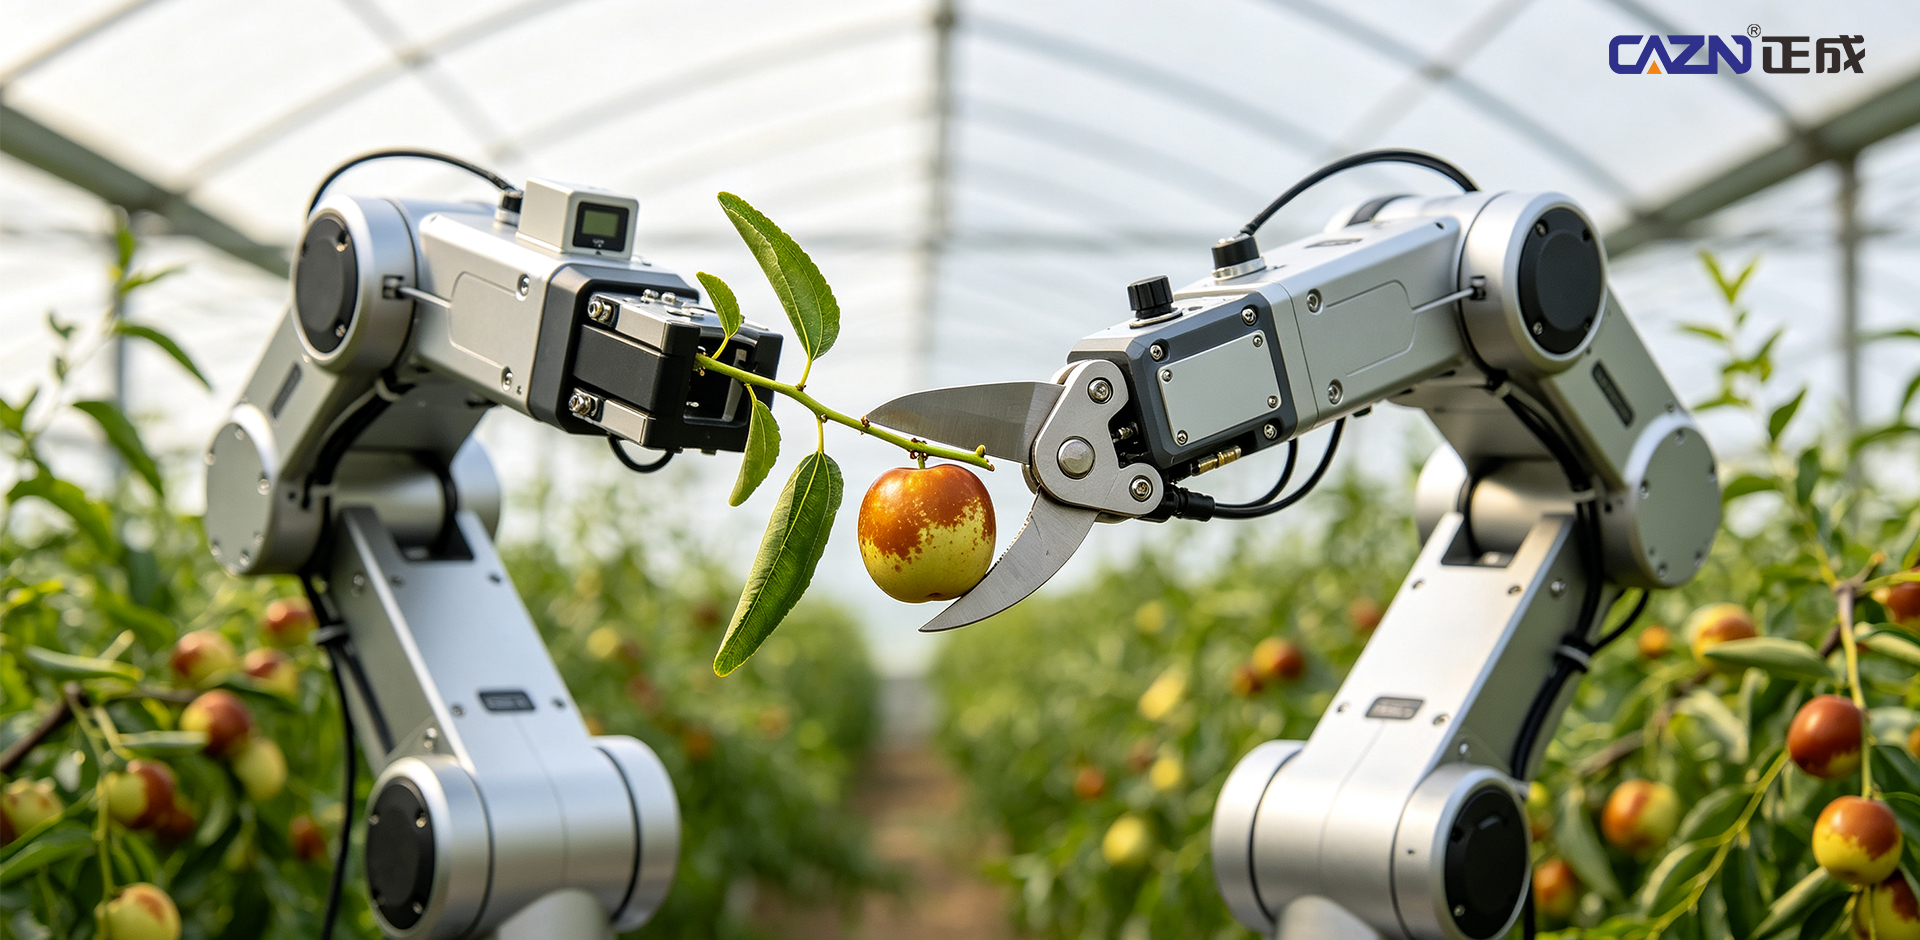
केस 2: डाली, शानक्सी में डबल-आर्म विंटर बेर हार्वेस्टिंग रोबोट
अनुप्रयोग: सीमित दूरी के साथ ग्रीनहाउस पंक्तियों में शीतकालीन बेर की खेती। दो रोबोटिक भुजाएं कटाई और ग्रेडिंग के लिए समानांतर में काम करती हैं, जो मल्टी-रोबोट ऑपरेशन का समर्थन करती हैं।
परिचालन प्रक्रिया: चार-पहिया स्टीयरिंग चेसिस संकरी ग्रीनहाउस पंक्तियों के माध्यम से पार्श्व में चलती है → एआई दृष्टि शीतकालीन बेर की परिपक्वता की पहचान करती है → दोहरी रोबोटिक भुजाएं एक साथ कटाई करती हैं → ग्रेडिंग करते समय लचीले ग्रिपर फल चुनते हैं → स्वचालित संग्रह।
उपकरण चुनौतियाँ: ग्रीनहाउस में उच्च आर्द्रता और फलों के रस के छींटे आम हैं। एंड-इफ़ेक्टर्स के पास बेहद सीमित इंस्टॉलेशन स्थान होता है और इसके लिए कई लघु दबाव सेंसर और एंड-ऑफ़-आर्म कैमरों की आवश्यकता होती है।
इंटरकनेक्शन आवश्यकताएँ: अंत-प्रभावक सेंसर के लिए एम5 लघु गोलाकार कनेक्टर और एम8 कनेक्टर, दबाव-प्रतिक्रिया संकेतों के लिए एम12 ए-कोडेड कनेक्टर के साथ।
सीमित ग्रीनहाउस अंत-प्रभावकों में, CAZN M5 और M8 लघु गोलाकार कनेक्टर कॉम्पैक्ट समाधान प्रदान करते हैं और SMD बोर्ड-माउंट कॉन्फ़िगरेशन का समर्थन करते हैं। उनके थ्रेडेड लॉकिंग डिज़ाइन और नमी और फलों के रस से सुरक्षा लचीली, क्षति-मुक्त कटाई के लिए स्थिर सेंसर सिग्नल बनाए रखने में मदद करती है।
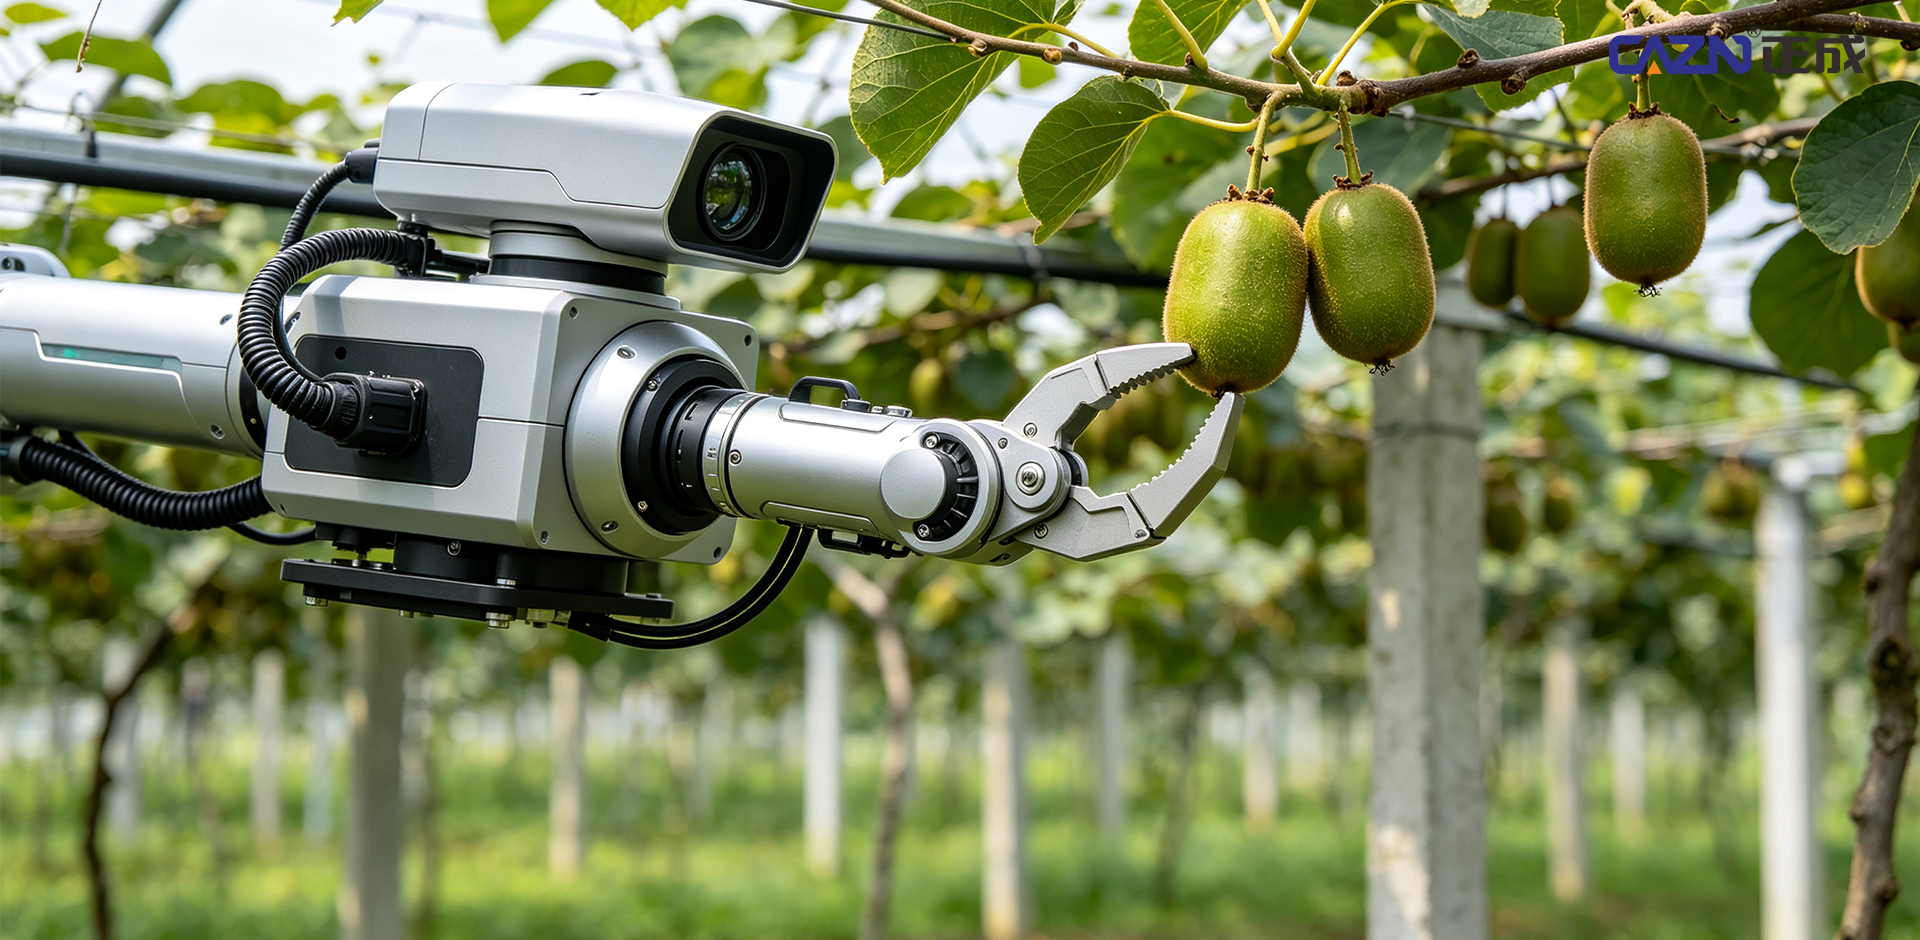
केस 3: फेनघुआंग, हुनान में स्मार्ट कीवीफ्रूट फार्म
अनुप्रयोग: 20,000 म्यू से अधिक जालीदार कीवीफल के बगीचे, जिसमें मानवरहित कृषि प्रणाली है जिसमें निरीक्षण, कटाई, परिवहन और फलों की छंटाई शामिल है।
संचालन प्रक्रिया: एक स्वायत्त नेविगेशन चेसिस जाली के नीचे चलती है → दृष्टि प्रणालियाँ फल की पहचान करती हैं → मल्टी-डिग्री-ऑफ़-फ़्रीडम रोबोटिक हथियार फलों के तनों को काटते हैं → कटे हुए फल स्वचालित रूप से संग्रह डिब्बे में स्थानांतरित हो जाते हैं → परिवहन रोबोट फलों को छँटाई सुविधा तक पहुँचाते हैं।
उपकरण चुनौतियाँ: बाहरी बगीचे लंबे समय तक नम रहते हैं। लताएँ और पत्ते उपकरण को बाधित कर सकते हैं, जबकि निरंतर कंपन बस संचार और सेंसर संकेतों को प्रभावित कर सकता है।
इंटरकनेक्शन आवश्यकताएँ: पावर सर्किट के लिए एम12 ए/डी-कोडेड कनेक्टर और एम16 कनेक्टर।
केस 4: झिंजियांग में वाइन अंगूर की कटाई का प्रोटोटाइप
अनुप्रयोग: एक ट्रैक किया गया हार्वेस्टिंग प्लेटफ़ॉर्म खुले मैदान के सलाखें अंगूर के बागों में संचालित होता है। रोबोटिक हथियार अंगूर के तनों को काटते हैं, जबकि एक वायु-सक्शन प्रणाली अंगूर को संग्रह डिब्बे में स्थानांतरित करती है।
परिचालन चुनौतियाँ: क्षेत्र की धूल के उच्च स्तर और बड़े तापमान अंतर के लिए विश्वसनीय चेसिस नेविगेशन और समन्वित कटाई-प्रणाली नियंत्रण की आवश्यकता होती है। कठिन बाहरी परिस्थितियों में संचार संपर्क स्थिर रहना चाहिए।
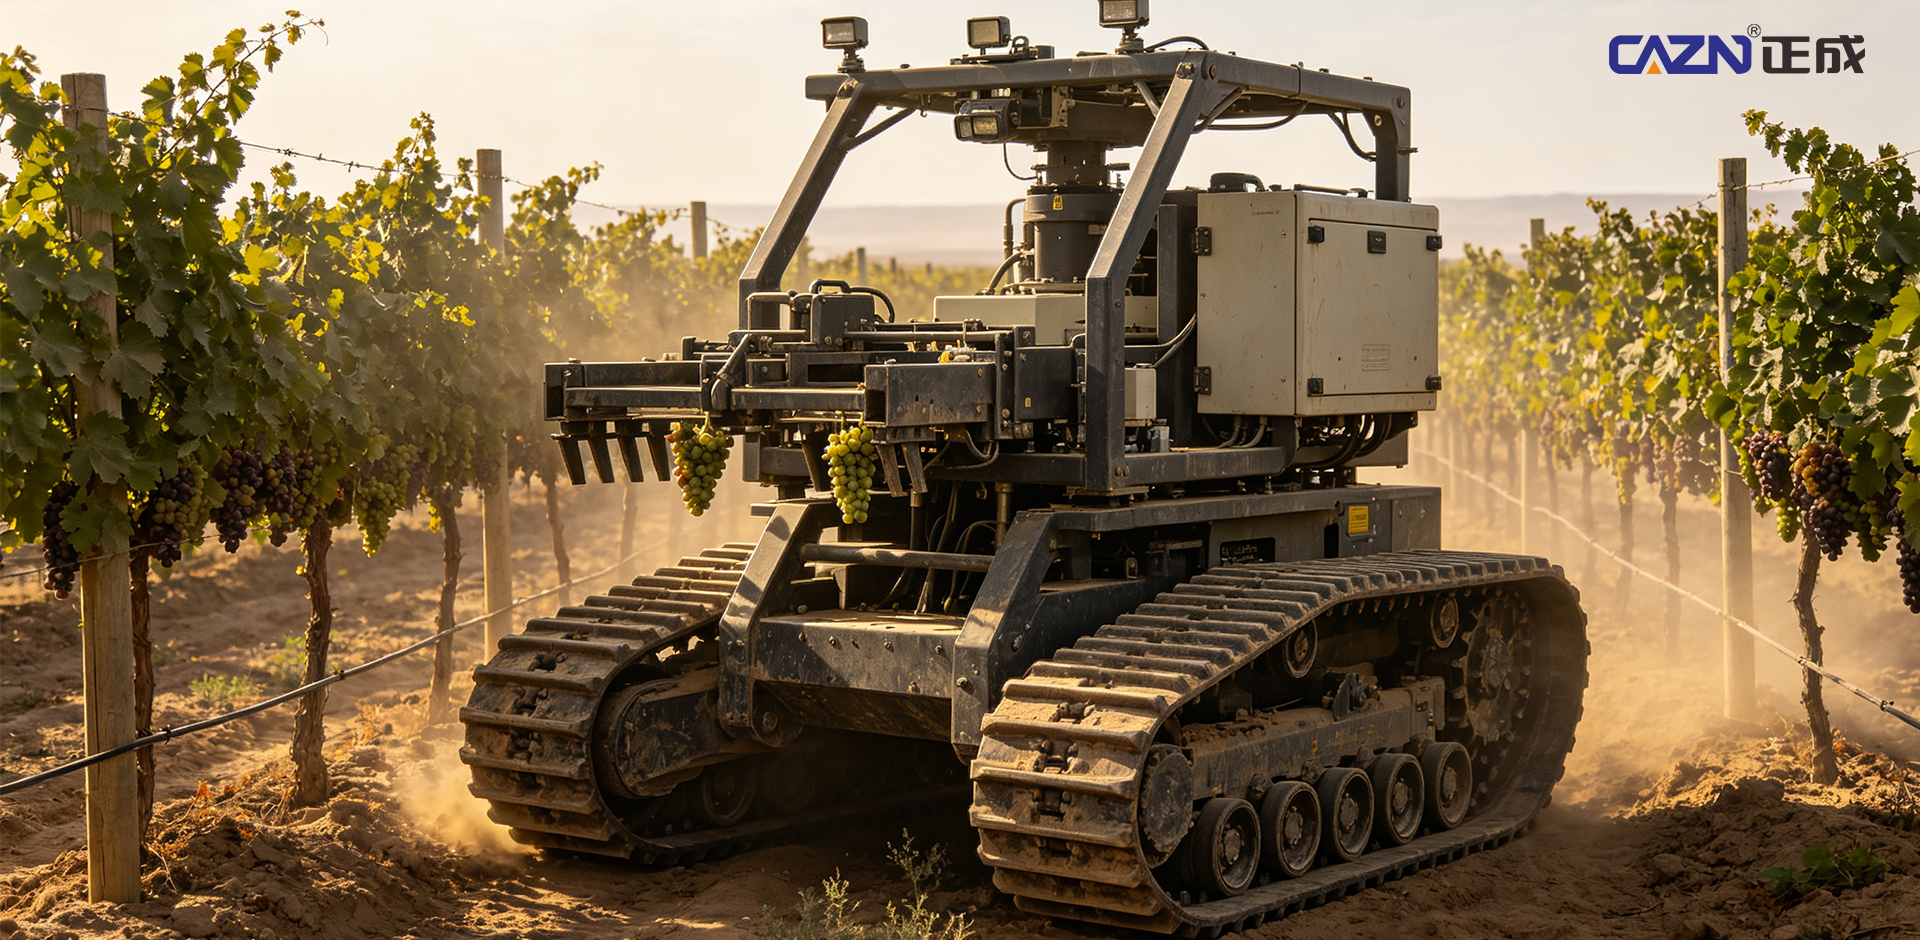
केस 5: नानजिंग कृषि विश्वविद्यालय में डबल-आर्म टमाटर कटाई रोबोट
अनुप्रयोग: टमाटर की खेती के लिए एक डबल-आर्म हार्वेस्टिंग रोबोट मल्टी-स्पैन ग्रीनहाउस में काम करता है। कटाई के लिए वैक्यूम सक्शन एंड इफ़ेक्टर्स का उपयोग किया जाता है, जिसमें एकल-फल कटाई का समय 5.2 सेकंड और लगभग 16-18 टमाटर प्रति मिनट की कुल दर बताई गई है।
उपकरण चुनौतियाँ: उच्च ग्रीनहाउस आर्द्रता, सहायक प्रकाश व्यवस्था और गहराई वाले कैमरे जटिल विद्युत स्थितियाँ पैदा करते हैं। PoE छवि संचरण सर्वो मोटर्स के विद्युत चुम्बकीय हस्तक्षेप से प्रभावित हो सकता है।
इंटरकनेक्शन आवश्यकताएँ: ट्रिगर सिग्नल को रोशन करने के लिए एम12 एक्स-कोडेड गीगई विज़न कनेक्टर और एम8 कनेक्टर।
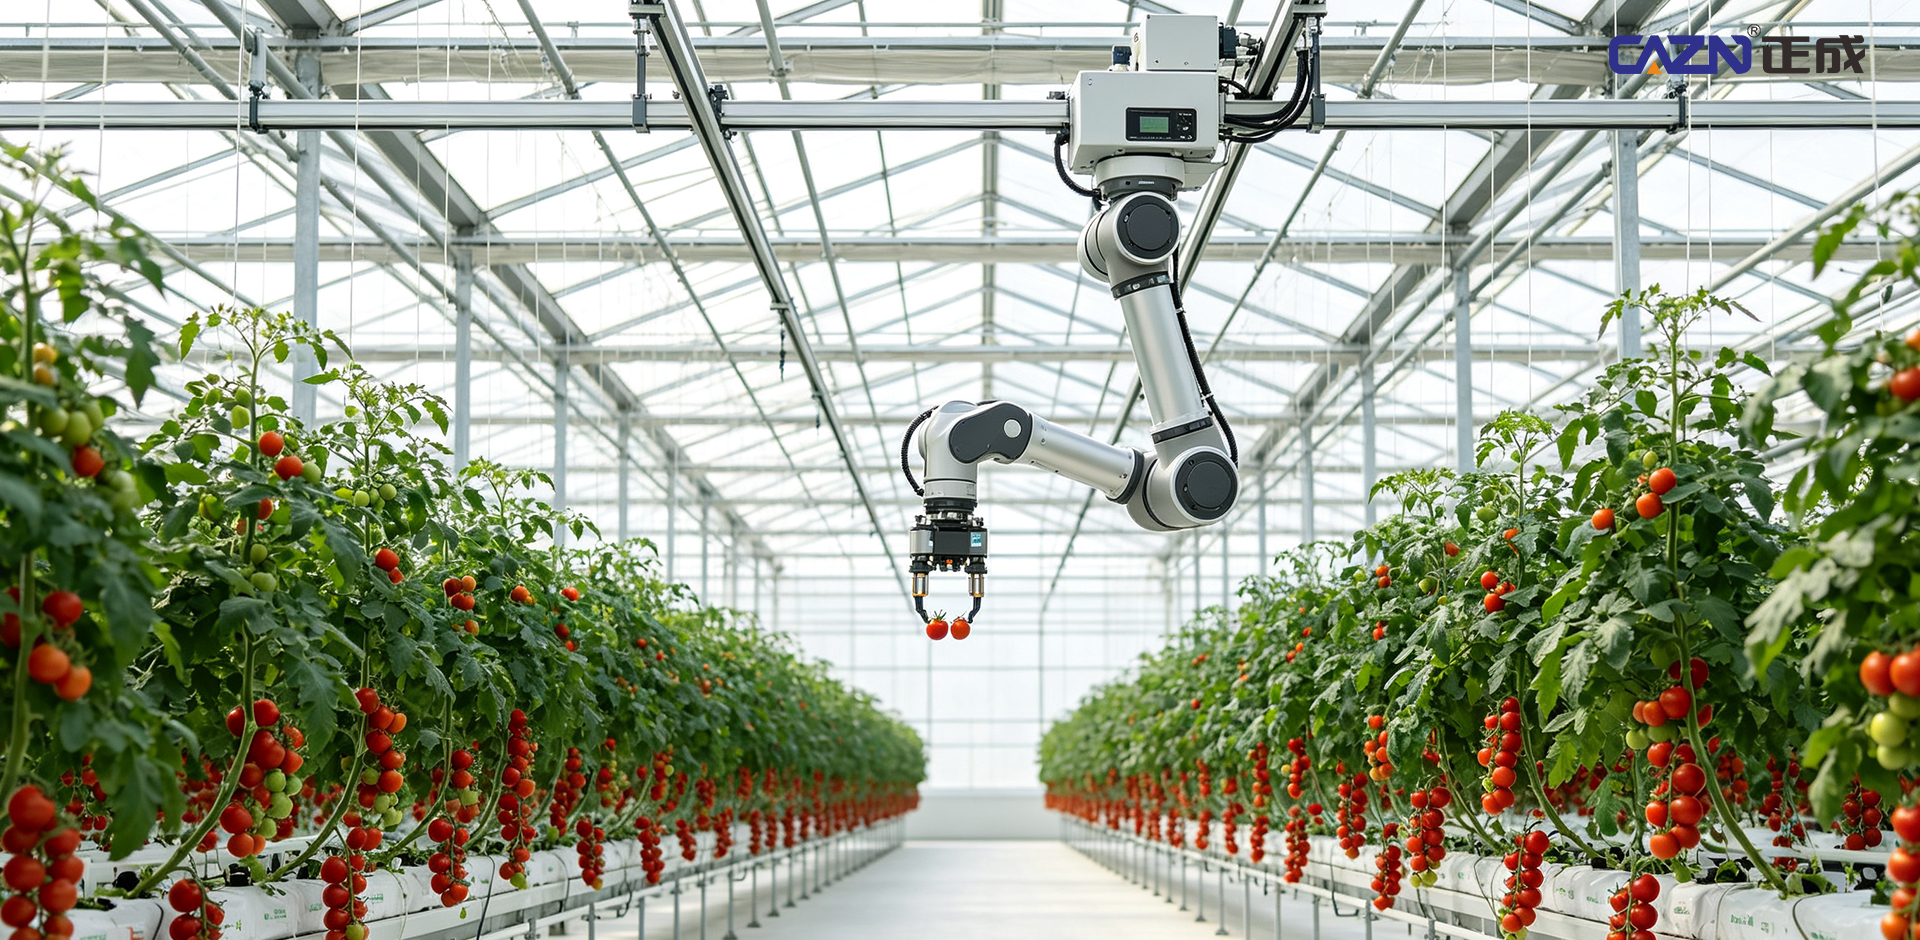
केस 1: एफएफरोबोटिक्स मल्टी-आर्म एप्पल हार्वेस्टिंग रोबोट, इज़राइल
अनुप्रयोग: यूरोप और उत्तरी अमेरिका में मानकीकृत वी-आकार के बौने सेब के बगीचे, बड़े पैमाने पर वाणिज्यिक फलों की कटाई के लिए समानांतर में रोबोटिक हथियारों के 12 सेट संचालित होते हैं।
तकनीकी विशेषताएँ: एकाधिक रोबोटिक भुजाएँ सिंक्रनाइज़ ईथरकैट संचार के माध्यम से संचालित होती हैं, जिसमें कई सर्वो मोटर्स और एंड-इफ़ेक्टर बल सेंसर होते हैं जो लंबी अवधि के आउटडोर ऑपरेशन का समर्थन करते हैं।
इंटरकनेक्शन चुनौती: एक साथ काम करने वाले कई हथियार विद्युत चुम्बकीय हस्तक्षेप को बढ़ा सकते हैं, जिससे अत्यधिक परिरक्षित और कंपन-प्रतिरोधी कनेक्टर्स की आवश्यकताएं पैदा हो सकती हैं।
केस 2: रोबोटिक्स प्लस कीवीफ्रूट हार्वेस्टिंग रोबोट, न्यूजीलैंड
अनुप्रयोग: जालीदार कीवीफल के बगीचे, जहां चार रोबोटिक भुजाएं परिपक्व कीवीफल की पहचान करने, लचीली पकड़ बनाने और स्वचालित रूप से कटे हुए फल को इकट्ठा करने और परिवहन करने के लिए समानांतर में काम करती हैं।
तकनीकी विशेषताएं: वितरित मल्टी-आर्म नियंत्रण के लिए रोबोटिक-आर्म जोड़ों और अंत प्रभावकों में कई सेंसर की आवश्यकता होती है।
केस 3: एग्रोबोट स्ट्रॉबेरी हार्वेस्टिंग रोबोट, स्पेन
अनुप्रयोग: समानांतर में संचालित होने वाले 24 रोबोटिक हथियारों के साथ उन्नत ग्रीनहाउस स्ट्रॉबेरी की खेती। स्ट्रॉबेरी की नरम सतह को होने वाले नुकसान को कम करने के लिए लचीली कटाई का उपयोग किया जाता है।
इंटरकनेक्शन चुनौती: अत्यधिक सीमित अंत-प्रभावक स्थान और बड़ी संख्या में लघु दबाव सेंसर और कैमरे कॉम्पैक्ट एम8/एम5 कनेक्टर्स की मांग पैदा करते हैं।
केस 4: प्रचुर मात्रा में रोबोटिक्स वैक्यूम ऐप्पल हार्वेस्टिंग रोबोट, संयुक्त राज्य अमेरिका
अनुप्रयोग: वैक्यूम-आधारित हार्वेस्टिंग एंड इफ़ेक्टर का उपयोग करके बौने सेब के बगीचे। वाणिज्यिक बाग क्षेत्र परीक्षणों में वैक्यूम हार्वेस्टिंग हेड्स के साथ मिलकर काम करने वाले मोबाइल चेसिस सिस्टम शामिल हैं।
तकनीकी विशेषताएं: एकीकृत मोबाइल प्लेटफ़ॉर्म और वैक्यूम हार्वेस्टिंग सिस्टम कई सर्वो और विज़न घटकों पर निर्भर करते हैं, जो संचार स्थिरता के लिए मांग की आवश्यकताएं पैदा करते हैं।
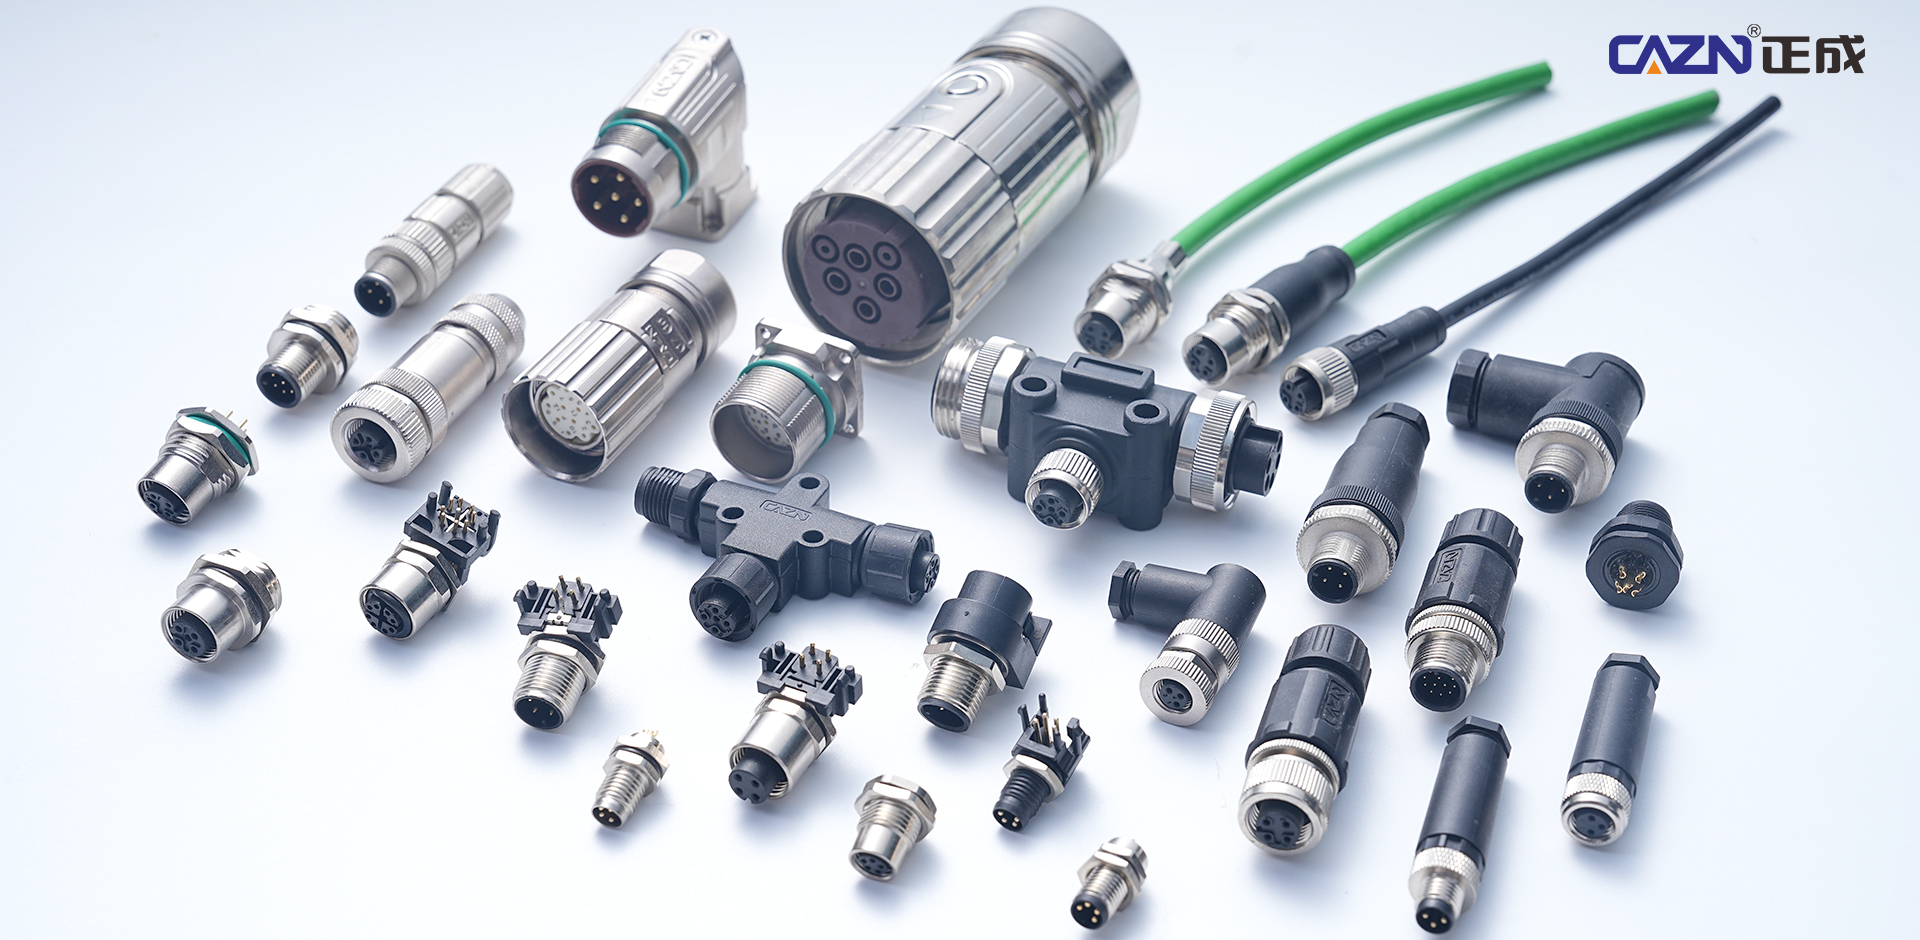
घरेलू ग्रीनहाउस और खुले मैदान के सेब के बगीचों में शीतकालीन बेर की कटाई से लेकर कीवीफल के संचालन और मानकीकृत विदेशी सेब और स्ट्रॉबेरी के बागानों तक, कटाई करने वाले रोबोटों का व्यावसायीकरण चेसिस नेविगेशन, विज़न सेंसिंग, मल्टी-एक्सिस रोबोटिक आर्म्स और लचीले अंत-प्रभावकों में विश्वसनीय इंटरकनेक्शन पर निर्भर करता है। उच्च आर्द्रता, धूल, कंपन, फलों के रस का संपर्क, मोटरों से विद्युत चुम्बकीय हस्तक्षेप और अन्य कृषि स्थितियाँ कनेक्टर सुरक्षा, परिरक्षण, पर्यावरण प्रतिरोध और लघुकरण पर आवश्यकताओं की मांग करती हैं।
CAZN EtherCAT औद्योगिक संचार, GigE विज़न ट्रांसमिशन, सर्वो पावर डिलीवरी और लघु अंत-प्रभावक सेंसर सिग्नल को कवर करने वाले M5, M8, M12, M16 और M23 औद्योगिक परिपत्र कनेक्टर की एक पूरी श्रृंखला प्रदान करता है। यह उत्पाद पोर्टफोलियो फलों और सब्जियों की कटाई करने वाले रोबोटों के लिए एक व्यापक इंटरकनेक्शन समाधान प्रदान करता है, जो प्रोटोटाइप विकास और क्षेत्र परीक्षण से लेकर बड़े पैमाने पर वाणिज्यिक तैनाती तक कृषि रोबोटिक्स निर्माताओं का समर्थन करता है।
गोपनीयता नीति


